Next Objective · Sim2Real
四足的下一步:让它在真实的地面上
站起来。
你好,我是 Visualeafsama,叫我帕朵就好。这里记录我在实习和机器人竞赛中的实践:四足策略训练、双臂部署联调、DDS 通信与离线视觉。除了演示,我也写下自己做出的判断、验证结果和仍未解决的问题。
4PROJECTS
5HONORS
S→RNEXT STAGE
01
Projects · Engineering
项目实践
每个项目写清解决了什么问题、怎么做的,以及结果在什么条件下成立。
02
Skills · Toolbox
技能
每一项都能在对应项目里找到用法。熟练掌握
Deploy · Engineering
部署与工程
- Linux
- pytest
- Python
- C++
- ONNX / TorchScript / Jetson 部署
- TCP 坐标变换
- 指令与反馈分析
Vision · Integration
视觉与集成
- OpenCV
- MediaPipe / DeepFace
- PCA 角点精修
- 相机驱动与曝光控制
- 坐标映射与标定
- 机械臂与双云台数据链路
见:RoboMaster · RoboSolver · 情绪识别
03
RL Training · MuJoCo
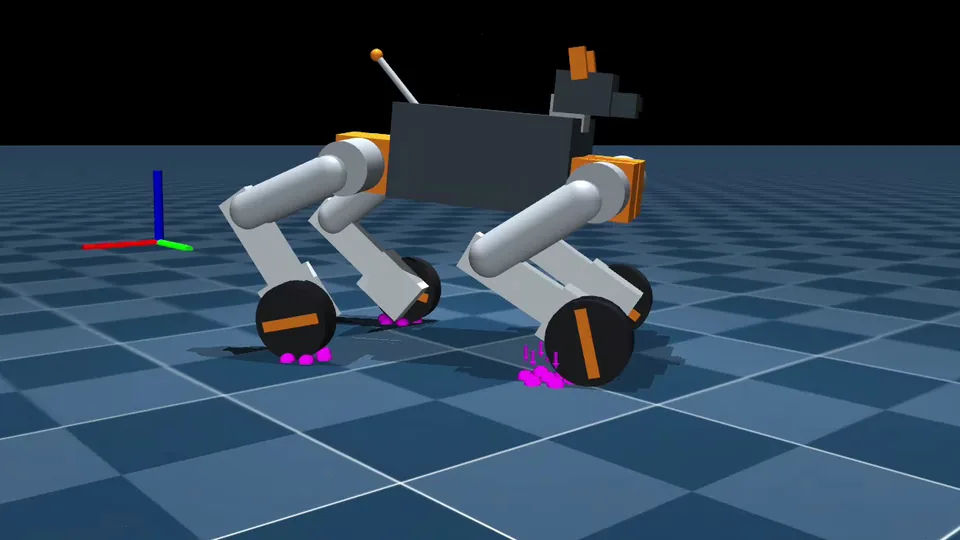
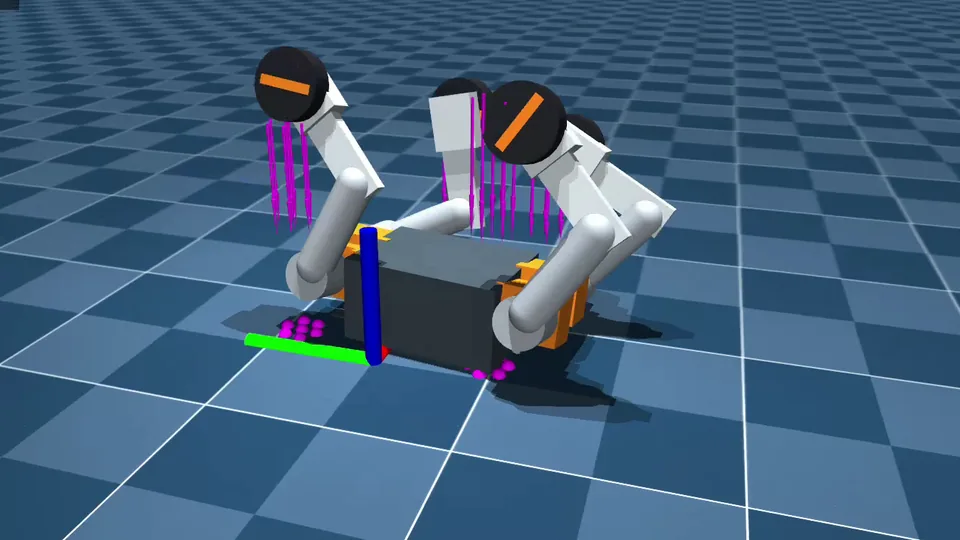
四足训练演示
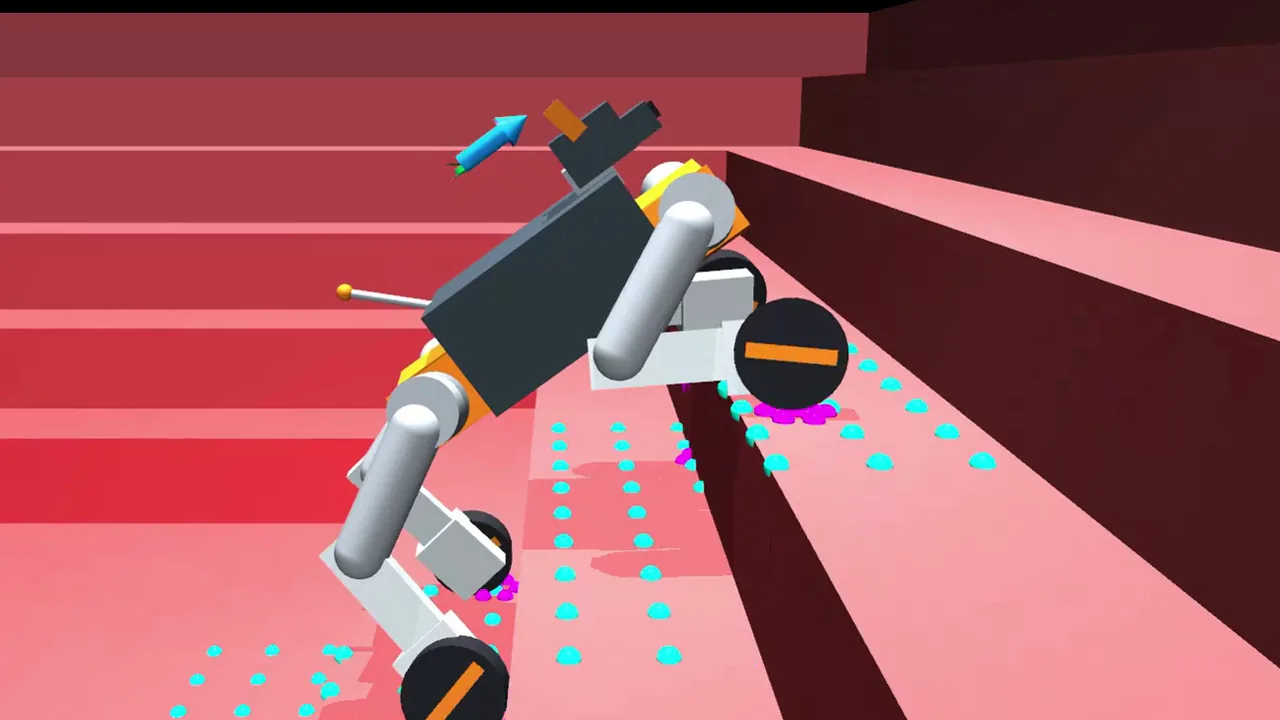
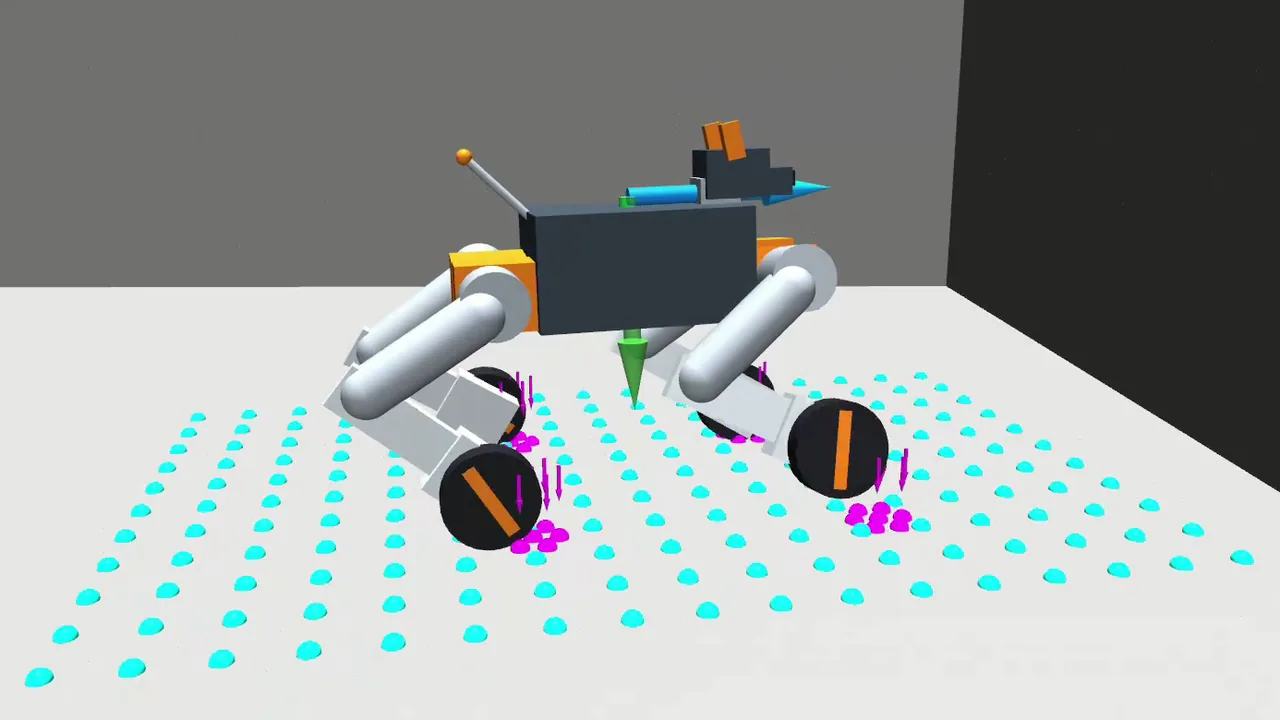
四足机器人的运动策略训练:爬台阶、跳跃、起身、上高台。
04
Campus Projects
在校项目
大学期间的两个机器人竞赛项目系列。
05
Honors · Certificates
荣誉
按赛事归类,全部为团队奖项。
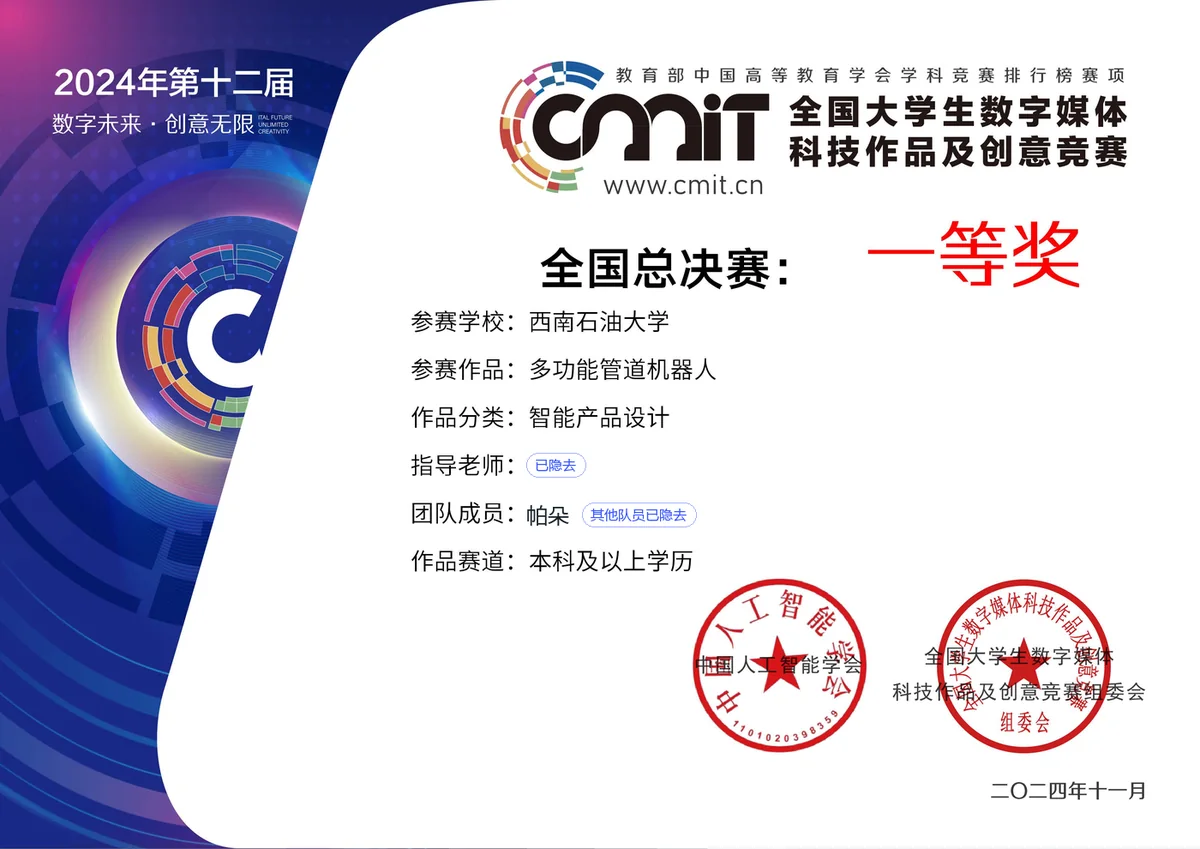
证书上其他队员与指导老师的姓名、证书编号及查询二维码已隐去;帕朵为本人。
RoboMaster University League
RoboMaster 机甲大师高校联盟赛
全国大学生机器人大赛
HON.01RoboMaster University League2026无个人证书全国一等奖
HON.02 全国三等奖
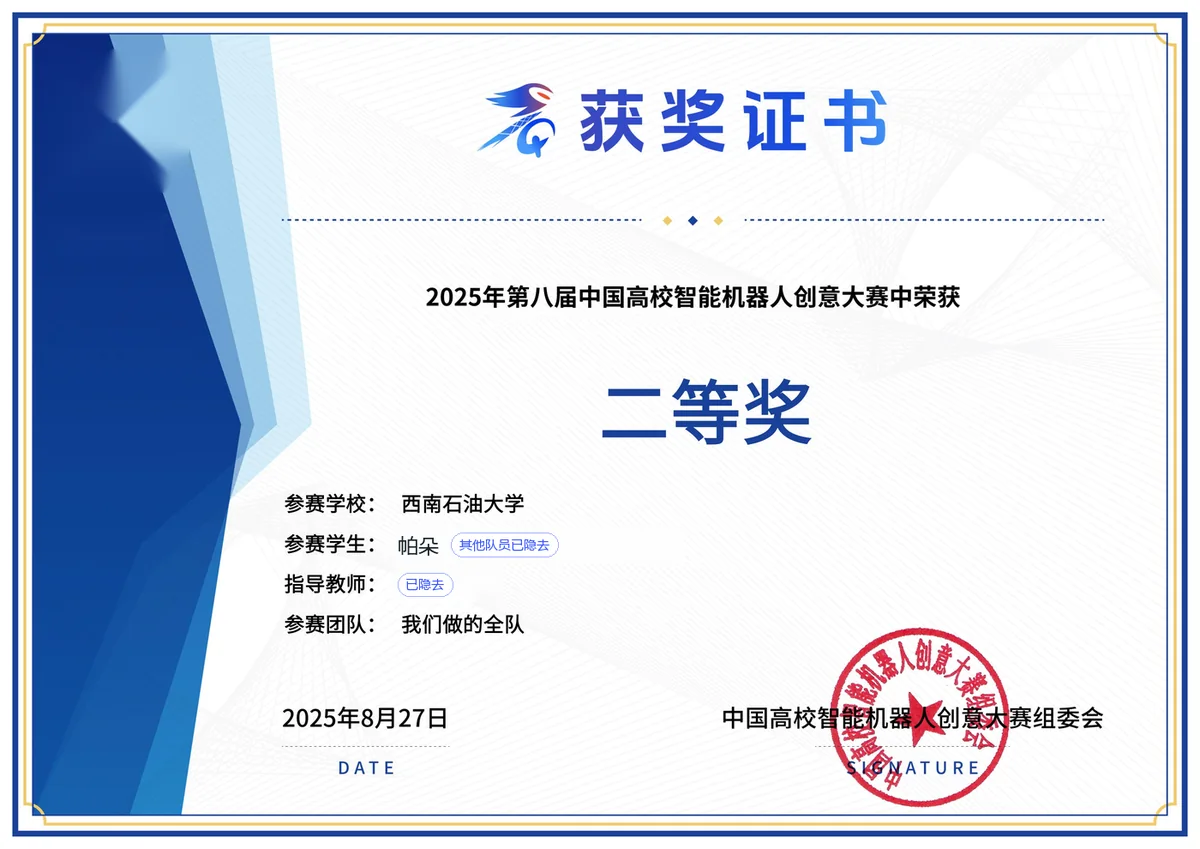
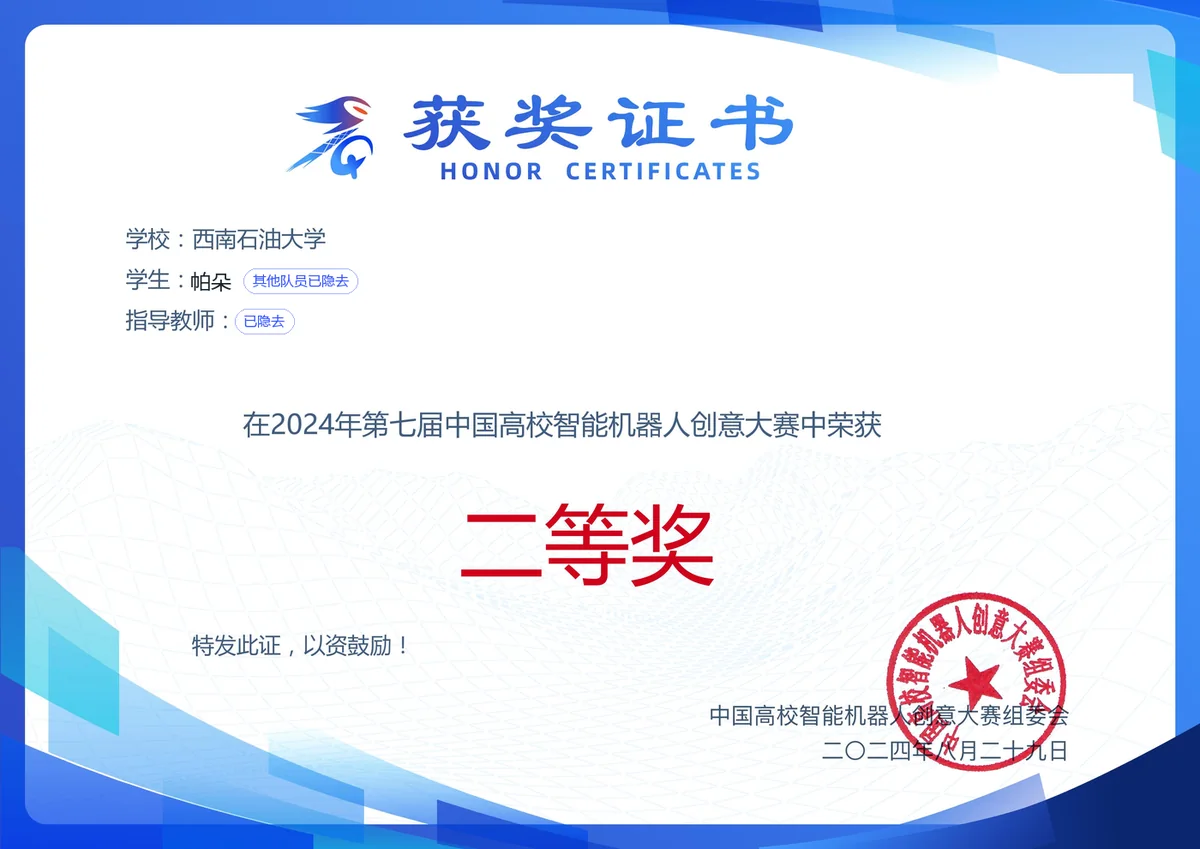
Intelligent Robot Creative Contest
中国高校智能机器人创意大赛
俄罗斯方块赛项
CMIT
全国大学生数字媒体科技作品及创意竞赛
全国总决赛
062026泓龙视觉培训——
SWPU.VISUALEAF.CN/CPPC/C++ 基础 · 配套在线教程泓龙视觉组的 C/C++ 基础交互图解,按章节一步步演示代码怎么运行,适合配合视频看。打开教程 ↗Training · Linux & C/C++
2026泓龙视觉培训——
linux指令和c/c++基础
给战队新队员录的入门课,共 6 集:Ubuntu 常用指令和 C/C++ 基础语法。